
ISO 20901 - Inteligentní dopravní systémy — Systémy elektronického varování při nouzovém brzdění (EEBL) — Požadavky na chování a zkušební postupy
Application Area: Vehicle/roadway warning and control systems, In-vehicle system (IVS), System components, System parameters, System states, Driving manoeuvres, Human-Machine Interfacing
Publication Year, Number of Pages: Published 2020, 18 pages
Extract Creation Year: 2025
Introduction
Systém elektronického varování při nouzovém brzdění (Emergency Electronic Brake Light, EEBL) je kooperativní bezpečnostní aplikace využívající komunikaci vozidlo–vozidlo (V2V). Jeho účelem je upozornit řidiče na nouzové brzdění vozidla jedoucího vpředu. Systém generuje zprávu obsahující příznak nouzového brzdění na základě detekovaného zpomalení a tuto zprávu periodicky vysílá okolním vozidlům.
Přijímací systém vyhodnocuje přijatou zprávu z hlediska polohy, směru jízdy a definované oblasti zájmu. Pokud jsou splněna kritéria relevance, je řidiči poskytnuto varování. Norma výslovně stanoví, že systém poskytuje pouze varování a nezahrnuje automatické zásahy do řízení nebo brzdění vozidla.
Poznámka: Extrakt uvádí vybrané kapitoly popisovaného dokumentu a přejímá původní číslování kapitol.
Application
ISO 20901 (dále “popisovaný dokument”) je určen výrobcům vozidel, výrobcům ITS aplikací, vývojářům kooperativních bezpečnostních systémů a zkušebním organizacím. Zkušební postupy jsou navrženy zejména pro třetí stranu testování, ale mohou být využity i při interní validaci výrobce. Norma se vztahuje na osobní i nákladní silniční vozidla a není určena pro jízdu mimo pozemní komunikace.
1. Scope
Popisovaný dokument stanoví základní strategii varování, minimální funkční požadavky, požadavky na rozhraní s řidičem, minimální požadavky na diagnostiku a reakci na poruchu a dále zkušební postupy pro posuzování chování systému EEBL.
Systém upozorňuje řidiče na nebezpečí způsobené nouzovým brzděním vozidla jedoucího vpředu tak, aby mohl přizpůsobit rychlost. Dokument výslovně uvádí, že systém nezahrnuje prostředky k řízení vozidla a že odpovědnost za bezpečný provoz zůstává na řidiči.
2. Related Documents (Selection)
Popisovaný dokument neobsahuje normativní odkazy (kapitola 2). V bibliografii jsou uvedeny dokumenty z oblasti V2V komunikace (např. SAE J2945/1, ETSI EN 302 637-2 a -3, IEEE 1609.x) a dokumenty zabývající se ergonomií výstražných systémů (ISO/TR 12204, ISO/TS 16951). Požadavky na samotná komunikační zařízení nejsou předmětem této normy.
3. Terms and Definitions
Dokument uvádí 9 termínů a definic (výběr):
systém elektronického varování při nouzovém brzdění; EEBL (Emergency Electronic Brake Light system) – systém sestávající z EEBL-T a EEBL-R
systém elektronického varování při nouzovém brzdění – vysílající systém; EEBL-T (Emergency Electronic Brake Light – Transmitting system) – systém schopný detekovat nouzové brzdění vozidla, ve kterém je instalován, a schopný vysílat zprávu obsahující příznak nouzového brzdění a další informace, např. polohu a rychlost, okolním vozidlům
systém elektronického varování při nouzovém brzdění – přijímající systém; EEBL-R (Emergency Electronic Brake Light – Receiving system) – systém schopný přijímat zprávu obsahující příznak nouzového brzdění od vozidel jedoucích vpředu (FV) a schopný upozornit řidiče na nouzové brzdění vozidla jedoucího vpředu na téže silnici a ve stejném směru jako předmětné vozidlo (SV)
předmětné vozidlo, přijímající vozidlo; SV (subject vehicle, receiving vehicle) – vozidlo vybavené systémem EEBL-R
vpředu jedoucí vozidlo, vysílající vozidlo; FV (forward vehicle, transmitting vehicle) – vozidlo vybavené systémem EEBL-T
interferující vozidlo; IV (interfering vehicle) – vozidlo nacházejících se mezi předmětným vozidlem (SV) a vozidlem jedoucím vpředu (FV), které brání přímé viditelnosti mezi SV a FV
oblast zájmu; ROI (region of interest) – oblast, ve které předmětné vozidlo (SV) přijímá příznak nouzového brzdění od vozidla jedoucího vpředu (FV)
4. Abbreviations
Kapitola definuje symboly a zkratky používané v dokumentu (celkově 20), např.:
ad (zpomalení FV),
ad_Threshold (prahová hodnota zpomalení),
FSRA (ACC v plném rozsahu rychlostí),
GNSS (Globální systém satelitní navigace),
V2V (komunikace vozidlo-vozidlo),
PER (míra chybovosti paketů) atd.
5 Specifikace a požadavky na chování systému
Kapitola 5 na necelých šesti stranách stanovuje funkční požadavky a požadavky na chování systému v běžném provozu.
V článku 5.1 jsou definovány základní funkce systému. EEBL-T detekuje nouzové brzdění a vysílá zprávu obsahující příznak nouzového brzdění. EEBL-R přijímá zprávu, vyhodnocuje její relevanci a poskytuje varování.
Článek 5.2 stanovuje nezbytné funkce jednotlivých částí systému. Vysílací část musí monitorovat zpomalení, polohu, rychlost a směr jízdy vozidla a při překročení prahové hodnoty generovat zprávu. Přijímací část musí vyhodnotit relativní polohu vozidla jedoucího vpředu a rozhodnout o vydání varování.
Článek 5.3 popisuje základní provozní princip a stavový model systému. Obrázek 1 ukazuje diagram znázorňující přechody mezi stavy Off (vypnutý), Stand-by (pohotovost) a Transmission/Alert (vysílání/varování) pro vysílací a přijímací část.

Obrázek 1 (Obrázek 1 normy) – Systém EEBL – diagram stavů a přechodů
Podrobný popis pak podává článek 5.3.1 (a 5.3.1.1). Provozní limity systému jsou uvedeny v článku 5.3.2, jež stanoví minimální rychlost 2,8 m/s a maximální provozní rychlost SV nejméně 27,8 m/s.
V článku 5.4 je definováno chování při generování varování. Prahová hodnota zpomalení ad_Threshold je 4,0 m/s². Minimální rozměry oblasti ROI jsou 150 m v podélném směru a ±6 m v příčném směru (viz. Obrázek 2).

Obrázek 2 (Obrázek 2 normy) – Minimální oblast zájmu (ROI)
Článek 5.6 stanoví výkonnostní limity systému. Minimální komunikační dosah je 300 m. Systémové zpoždění mezi generováním příznaku nouzového brzdění a zahájením varování nesmí překročit 0,3 s (viz. Obrázek 3). Články nižší úrovně (např. 6.6.1.3 Provedení zkoušky a 6.6.1.4 Kritéria úspěšnosti) podrobně stanoví jednotlivé kroky a limit 0,3 s pro systémové zpoždění.

Obrázek 3 (Obrázek 4 normy) – Definice systémového zpoždění
6 Metody ověřování chování systému
Kapitola 6 je nejrozsáhlejší částí normy (10 stran) a detailně stanoví podmínky zkoušek, konfiguraci zkušebního prostředí, zaznamenávané parametry, testovací případy a kritéria úspěšnosti.
6.1 Podmínky pro zkušební prostředí
Stanoví se požadavky na povrch komunikace (suchý asfalt nebo beton), teplotní rozsah −20 °C až 40 °C, viditelnost větší než 1 000 m a denní světelné podmínky.
6.2 Podmínky zkušební dráhy
Zkušební dráha musí být rovná, oddělena od veřejného provozu a umožňovat bezpečné provedení zkoušek. Musí být zajištěny podmínky pro kvalitní příjem GNSS signálu.
6.3 Instalace a konfigurace systému
EEBL musí být instalován podle pokynů výrobce a musí být aktivní po celou dobu zkoušky. Referenční GNSS systém musí mít přesnost ±0,45 m nebo lepší.
6.4 Zaznamenávané parametry
Zaznamenává se čas vysílání příznaku nouzového brzdění, čas zahájení varování, poloha obou vozidel v okamžiku varování a zpomalení vozidla jedoucího vpředu.
6.5 Testovací scénáře
Norma definuje pět základních případů pro testovací scénáře. Přehled je uveden v tabulce 1 (pátý scénář původní tabulka záměrně neuvádí).
Tabulka 1 (tabulka 1 normy) – Testovací scénáře
Testovací scénář | Rychlost vozidla | Zpomalení FV | IV | Popis |
1 – Přenos a zpoždění | 60 / 80 km/h | 2–3 m/s² a >5 m/s² | Ne | Ověření vysílání a zpoždění |
2 – Falešně pozitivní | 60 / 80 km/h | 2–3 m/s² | Ne | Ověření absence varování |
3 – Skutečně pozitivní | 60 / 80 km/h | >5 m/s² | Ne | Ověření vydání varování |
4 – S interferujícím vozidlem | 60 / 80 km/h | >5 m/s² | Ano | Ověření funkce bez přímé viditelnosti |
6.6 Zkušební postupy
Článek 6.6 podrobně popisuje jednotlivé testovací scénáře.
6.6.1 Testovací případ 1 – Přenos a měření zpoždění
V tomto testu (článek 6.6.1.1) se ověřuje generování příznaku nouzového brzdění a systémové zpoždění. Postup zahrnuje šest opakování, z toho tři při zpomalení 2–3 m/s² (bez varování) a tři při zpomalení nad 5,0 m/s² (s povinným varováním).
Článek „6.6.1.2 Příprava zkoušky“ stanovuje referenční body TC1, TC2, TC3 a TC7. Schéma znázorňující polohu bodů TC1, TC2, TC3 a TC7 na zkušební dráze znázorňuje Obrázek 4 a doplňuje tabulka (Tabulka 2 normy). Článek „6.6.1.3 Provedení testu“ popisuje podrobně jeho jednotlivé kroky, podkapitola „6.6.1.4 Kritéria úspěšného průchodu testem“ upřesňuje dané tyto podmínky.
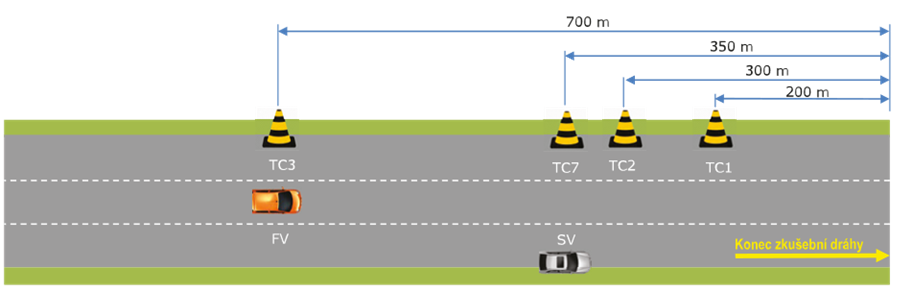
Obrázek 4 (obrázek 3 normy) – Umístění referenčních bodů pro testovací případ 1
Každý další scénář je strukturován shodně jako scénář 6.6.1 a obsahuje dílčí podbody, které zahrnují: obecný popis scénáře, přípravu zkoušky, provedení zkoušky, kritéria úspěšnosti.
6.6.2 Testovací scénář 2 – Falešně pozitivní scénář
Tento scénář ověřuje, že při zpomalení vozidla jedoucího vpředu pod prahovou hodnotou ad_Threshold není vydáno varování.
6.6.3 Testovací scénář 3 – Skutečně pozitivní scénář
Tento scénář ověřuje správné vydání varování při zpomalení vyšším než 5,0 m/s².
6.6.4 Testovací scénář 4 – Scénář s interferujícím vozidlem
Tento scénář ověřuje chování systému v situaci, kdy mezi vysílacím a přijímacím vozidlem není přímá viditelnost z důvodu interferujícího vozidla.
6.6.5 Testovací scénář 5 – Základní komunikační funkce
Tento scénář ověřuje základní funkci bezdrátové komunikace mezi vysílacím a přijímacím systémem. Ověřuje se míra chybovosti přenosu paketů (PER), která musí být nižší než 10 %.
Bibliografie
Bibliografie uvádí 10 dokumentů týkajících se kooperativních bezpečnostních aplikací a komunikačních standardů (ETSI TS 101 539-3, SAE J2945/1, ETSI EN 302 637-2 a -3, IEEE 1609.0, 1609.1, 1609.2) a dále dokumenty zaměřené na ergonomii výstražných systémů (ISO/TR 12204:2012, ISO/TS 16951:2004).
Popisovaný dokument neobsahuje žádné přílohy.