
ISO/TS 23792-1 - Inteligentní dopravní systémy — Asistent dálniční jízdy (MCS) — Část 1: Rámec a obecné požadavky
Application Area: Vehicle/roadway warning and control systems, In-vehicle system (IVS), System components, System parameters, System states, Driving manoeuvres
Publication Year, Number of Pages: Published 2023, 30 pages
Extract Creation Year: 2025
Introduction
ISO/TS 23792-1 (dále jen “popisovaný dokument”) je základní částí souboru plánovaných tří norem ISO 23792 a dává rámec dalším částem zabývajícím se pokročilými funkcemi (např. změnou jízdního pruhu).
Popisovaný dokument stanovuje rámec a obecné požadavky pro systémy automatizovaného řízení úrovně 3 určené pro provoz na dálnicích. Norma definuje koncepci Asistenta dálniční jízdy (motorway chauffeur system, MCS) jako specifickou implementaci systému automatizovaného řízení (ADS), který provádí celý dynamický jízdní úkol (dynamic driving task, DDT) v rámci jízdního pruhu za přítomnosti uživatele připraveného převzít řízení (fallback-ready user, FRU). Dokument vytváří systematický rámec zahrnující charakteristiky systému, návrhové provozní podmínky (ODD), stavový model a přechody mezi stavy, funkční požadavky, minimální požadavky na DDT a zkušební scénáře.
Poznámka: Extrakt uvádí vybrané kapitoly popisovaného dokumentu a přejímá původní číslování kapitol.
Application
Popisovaný dokument je určen zejména výrobcům vozidel, výrobcům systémů automatizovaného řízení, vývojářům v oblasti automobilového průmyslu, zkušebním institucím a regulačním orgánům. Poskytuje referenční rámec pro návrh, specifikaci, ověřování a hodnocení systémů MCS a může sloužit jako podklad pro další normalizační činnost nebo regulační předpisy v oblasti automatizovaného řízení na dálnicích. Dokument je rovněž využitelný při vývoji interních požadavků výrobců a při tvorbě zkušebních scénářů a validačních postupů.
1. Scope
Popisovaný dokument stanovuje rámec, charakteristiky, funkce a minimální provozní požadavky systému Asistenta dálniční jízdy (MCS) provádějícího automatizované řízení úrovně 3 na dálniční síti. Norma specifikuje základní funkce nutné pro provoz v rámci jízdního pruhu, definuje požadavky na generování výzvy k převzetí řízení (RTI), stanovuje požadavky na pokračování provozu po vydání RTI, určuje minimální výkonnostní požadavky DDT, stanovuje zkušební postupy. Pokročilé funkce (např. změna jízdního pruhu) jsou řešeny v dalších částech souboru norem ISO 23792.
Nezahrnuje plně autonomní systémy bez omezení provozní domény ani systémy určené pro městský provoz mimo dálnice.
2. Related Documents (Selection)
Popisovaný dokument přímo normativně odkazuje na ISO 15622:2018 týkající se funkčních požadavků a zkušebních postupů adaptivního tempomatu a na ISO/SAE PAS 22736 definující terminologii systémů automatizovaného řízení silničních vozidel.
Většina dalších souvisících norem, technických specifikací a výzkumných dokumentů je uvedena v bibliografii normy, která poskytuje širší kontext bezpečnostního, validačního a systémového rámce automatizovaného řízení vozidel.
3. Terms and Definitions
Kapitola 3 definuje 6 termínů a definic, z nichž nejdůležitější jsou následující:
dálnice (motorway) - pozemní komunikace zvlášť navržená a vybudovaná pro provoz motorových vozidel,která:
— je, s výjimkou zvláštních míst nebo dočasných úseků, vybavena oddělenými jízdními pruhy pro oba směry provozu, oddělenými buď středním dělicím pásem neurčeným pro provoz, nebo jiným způsobem;
— nekříží se v úrovni s jinou silnicí, železniční nebo tramvajovou tratí ani s pěší cestou;
— je výslovně označena jako dálnice;
— je nepřístupná nemotorovým účastníkům silničního provozu, například chodcům a cyklistům.
Poznámka 1 k heslu: Komunikace splňující výše uvedené podmínky mohou být v různých zemích označovány odlišnými termíny.
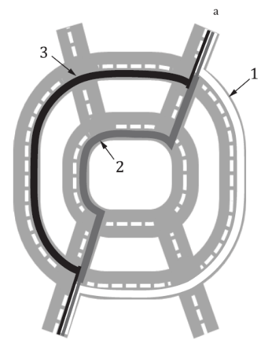
trasa (route) - plánovaná posloupnost bodů dráhy vedoucí k dosažení cíle
Poznámka 1 k heslu: Viz obrázek 1 (Figure 1 v původním dokumentu).
Legenda
1 trasa A
2 trasa B
3 trasa C
a) do cíle
Obrázek 1 – Trasa
dráha (trajectory) - sekvence poloh definující zamýšlený vektor pohybu vlastního vozidla
Poznámka 1 k heslu: Vektor pohybu zahrnuje podélnou polohu a/nebo rychlost, dále příčnou polohu a/nebo informaci o orientaci vozidla.
řízení pohybu vozidla (vehicle motion control, VMC) - aktivity nutné k řízení vozidla v reálném čase vč. „řízení podélného a příčného“ pohybu vozidla
Poznámka 1 k heslu: „Řízení podélného a příčného“ pohybu vozidla jsou definovány v ISO/SAE PAS 22736.
4. Abbreviations
Popisovaný dokument uvádí 14 zkratek, dále je uveden výběr:
- MCS - Asistent dálniční jízdy (motorway chauffeur system)
- FRU - Uživatel připravený převzít řízení (fallback-ready user)
- DDT - Dynamický jízdní úkol (dynamic driving task)
- RTI - Výzva k převzetí řízení (request to intervene)
- MRM - Manévr minimálního rizika (minimal risk manoeuvre)
- MRC - Stav minimálního rizika (minimal risk condition)
- OEDR - Detekce objektů a událostí a reakce na ně (object and event detection and response)
- TTC - čas do kolize (time to collision)
5 Vlastnosti asistenta dálniční jízdy
Kapitola 5 vymezuje koncepční rámec systému a jeho provozní rozsah. Tvoří základ pro detailní provozní požadavky v kapitole 6 a požadavky na minimální funkce v kapitole 7. Kapitola obsahuje 5 článků:
5.1 Obecně
Článek vymezuje základní charakter systému MCS jako implementace úrovně 3 s povinností přítomnosti uživatele připraveného převzít řízení. Systém může mít různé implementace, avšak všechny musí respektovat definované návrhové provozní podmínky.
5.2 Návrhové provozní podmínky
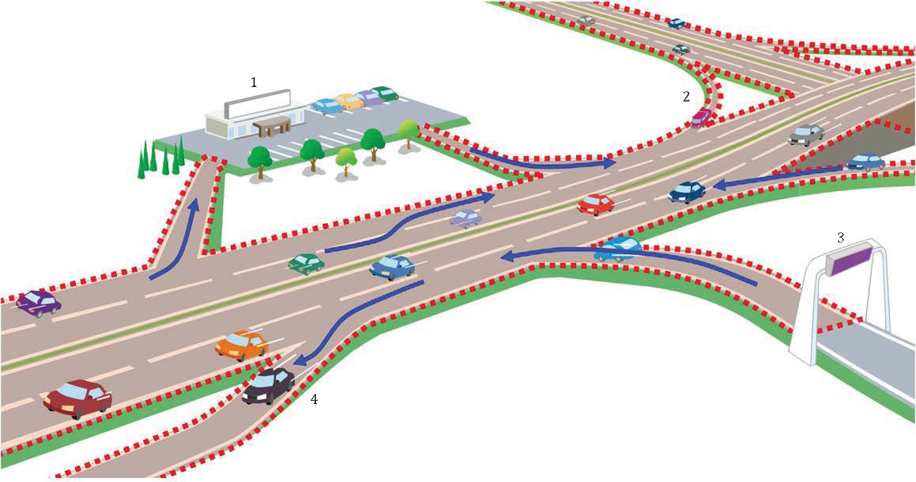
Článek je dále členěn na 5 částí a strukturovaně popisuje ODD. Část 5.2.1 Obecně stanovuje povinnost jednoznačně definovat ODD pro tento systém (Obrázek 2 ). Část 5.2.2 Fyzické charakteristiky komunikace popisuje fyzickou strukturu dálnice, počet pruhů, profily a zakřivení apod. Část 5.2.3 Okolní doprava řeší charakter ostatních účastníků provozu – vozidel. Část 5.2.4 Abnormality provozu zahrnuje mimořádné situace jako práce na silnici nebo nehody. Část 5.2.5 Podmínky okolního prostředí popisuje povětrnostní a světelné podmínky.
Legenda
- Odpočívka, čerpací stanice
- Silniční uzel, křižovatka
- Mýtná brána
- Dálniční sjezd
příklad geografického ODD MCS
MCS může být také navrženo k fungování na více omezené oblasti nezahrnující nájezdy, sjezdy a připojovací a odbočovací pruhy
Obrázek 2 (obrázek 4 normy) — Příklad geografického vymezení ODD (geofence)
5.3 Funkce systému
Článek je členěn na 5.3.1 Obecně, 5.3.2 Základní funkce pro provoz v rámci jízdního pruhu a 5.3.3 Funkce změny jízdního pruhu. Část 5.3.2 vytváří vazbu na kapitolu 6 a stanovuje povinnost implementace základních funkcí včetně vykonávání DDT, generování RTI a schopnosti bezpečného zastavení vozidla. Část 5.3.3 rozlišuje povinnou a nepovinnou změnu jízdního pruhu a odkazuje na další části série těchto norem.
5.4 Limity systému
Výrobce musí dokumentovat situace, které mohou vést k omezení funkce nebo úplné ztrátě funkčnosti systému. Může jít například o omezení senzorů, extrémní povětrnostní podmínky nebo chybějící dopravní značení. Tyto informace musí být uživateli srozumitelně sděleny.
5.5 Poskytování informací uživateli
Norma vyžaduje, aby uživatel byl před prvním použitím systému informován o jeho funkcích, omezeních, podmínkách aktivace a situacích, které mohou vést k výzvě k převzetí řízení. Tato část vytváří důležitou vazbu mezi technickými požadavky a lidským faktorem.
6 Provozní požadavky
Kapitola 6 představuje jádro normy a je systematicky členěna na články 6.1 až 6.4, přičemž 6.2 a 6.3 obsahují další obsáhlé členění.
6.1 Provozní podmínky
Článek 6.1 je členěn na 6.1.1 Obecně, 6.1.2 Podmínky aktivace, 6.1.3 Podmínky vyvolávající deaktivaci a 6.1.4 Přímé podmínky deaktivace.
Část 6.1.2 stanovuje podmínky, za nichž může systém přejít do normálního stavu. Část 6.1.3 definuje situace, kdy musí být generována výzva k převzetí řízení, například při opuštění ODD nebo při zhoršení funkčnosti systému. Část 6.1.4 popisuje přímé zásahy uživatele, například zásah do řízení, které vedou k okamžité deaktivaci.
6.2 Přechody mezi stavy
Článek 6.2 Přechody mezi stavy obsahuje členění 6.2.1 až 6.2.5. Část 6.2.1 Obecně zavádí stavový model. Část 6.2.2 Vypnutý stav, 6.2.3 Pohotovostní stav, 6.2.4 Normální stav a 6.2.5 Stav vyžadující převzetí řízení definují jednotlivé systémové stavy a jejich význam.
Detailní logika přechodů je popsána v rámci těchto podkapitol a je graficky znázorněna v diagramu přechodů mezi stavy (Obrázek 3 – ). Přechody označené číselně a písmeny jsou vysvětleny v návaznosti na provozní podmínky uvedené v 6.1. Tato část tvoří centrální logický model normy.

Legenda
1 MCS zapnut A Detekována podmínka vyvolávající deaktivaci
2 Jsou splněny podmínky aktivace B MCS vydal výzvu a uživatel připravený převzít řízení reagoval
3 FRU zahájil přebrání řízení z MCS
4 MCS vypnut C MCS vypnut
5 Vypnuto D MCS vypnut
6 pohotovostní režim
7 Stav vyžadující převzetí řízení
8 Manévr minimálního rizika (MRM)
9 Normální stav
10 MCS neprovádí dynamický jízdní úkol
(tj. MCS je deaktivován, od uživatele se očekává role řidiče)
11 MCS provádí dynamický jízdní úkol
(tj. MCS je aktivován, od uživatele se očekává role FRU)
Obrázek 3 (obrázek 5 normy) – Stavový přechodový diagram
6.3 Funkce systému
Článek 6.3 je nejrozsáhlejší, obsahuje 14 částí. Část 6.3.1 Obecně obsahuje přehled funkcí systému v tabulkové podobě. Část 6.3.2 Detekce objektů a událostí a reakce popisuje požadavky na OEDR. Část 6.3.3 Řízení pohybu vozidla definuje požadavky na podélné a příčné řízení. Část 6.3.4 Generování výzvy k převzetí řízení stanovuje požadavky na multimodální signalizaci. Část 6.3.5 Indikace stavu se zabývá trvalým informováním uživatele o aktuálním stavu systému. Další části, konkrétně 6.3.6 Rozhraní pro ovládání uživatelem, 6.3.7 Detekce vstupů uživatele, 6.3.8 Monitorování uživatele, 6.3.9 Monitorování stavu vozidla, 6.3.10 Monitorování stavu systému, 6.3.11 Lokalizace, 6.3.12 Generování vnějších varování, 6.3.13 Funkce nutné pro sledování trasy a 6.3.14 Související funkce, rozvádějí jednotlivé oblasti funkční architektury systému. Například detailní požadavky na sledování trasy jsou rozpracovány v článcích 6.3.13.1 a 6.3.13.2, které řeší výběr jízdního pruhu a související manévry, zatímco články 6.3.14.1 a 6.3.14.2 se věnují manévru minimálního rizika a bezdrátové komunikaci.
6.4 Požadavky na pokračování provozu po detekci podmínek vyvolávajících deaktivaci
Článek 6.4 je členěn na 6.4.1 Obecně, 6.4.2 Klasifikace nepříznivých situací a 6.4.3 Reakce na nepříznivé situace.
Část 6.4.2 zavádí pět úrovní závažnosti situací, od situací s potenciálním budoucím účinkem až po situace se zneschopňujícím účinkem. Část 6.4.3 specifikuje reakce systému v návaznosti na tuto klasifikaci, tedy pokračování provozu, generování výzvy k převzetí řízení nebo přechod do manévru do minimálního rizika.
7 Minimální funkční požadavky na dynamický jízdní úkol
Kapitola 7 představuje normativní jádro funkčních parametrů systému. Zatímco kapitola 6 definuje provozní logiku a funkční strukturu, kapitola 7 stanovuje konkrétní minimální požadavky na chování při plnění dynamického jízdního úkolu (DDT) v normálním i zhoršeném provozu.
7.1 Obecně
Článek vymezuje rozsah této kapitoly a zdůrazňuje, že požadavky se vztahují na chování systému v rámci definovaných návrhových provozních podmínek. Norma zde vytváří přímou vazbu na klasifikaci nepříznivých situací uvedenou v 6.4.
7.2 Rozsah provozní rychlosti
Článek stanovuje, že minimální provozní rychlost systému musí zahrnovat hodnotu 0 km/h, což znamená schopnost plného zastavení a následného rozjezdu. Maximální provozní rychlost musí být vyšší než 40 km/h. Norma tím vymezuje minimální funkční rozsah systému pro dálniční provoz.
7.3 Normální provoz
Článek je dále členěn na 7.3.1 Podélné řízení pohybu, 7.3.2 Příčné řízení pohybu a 7.3.3 Předcházení kolizím. Tato část obsahuje nejkonkrétnější technické limity.
V části 7.3.1 Podélné řízení pohybu je stanoveno, že systém musí být schopen udržovat bezpečný odstup od vozidla jedoucího vpředu a reagovat na jeho zpomalení. Norma specifikuje, že systém musí zvládnout reagovat na zpomalení vozidla vpředu až do hodnoty 0,6 g bez kolize.
Část 7.3.2 Příčné řízení pohybu stanovuje, že systém musí udržet vozidlo v jízdním pruhu v rámci definovaných geometrických podmínek komunikace. Zohledňuje se podélný profil komunikace i účinky při vyšších rychlostech, dále schopnost změny jízdního pruhu.
Část 7.3.3 Předcházení kolizím stanovuje minimální požadavky na reakci systému v situacích, kdy dochází k náhlé změně provozu. Norma zde uvádí konkrétní referenční scénáře, například agresivní zařazení vozidla z vedlejšího pruhu při hodnotě času do kolize (TTC) větší než 2,5 s, a reakci na překážku alespoň velikosti volně ležící pneumatiky osobního vozidla. Tato část vytváří přímou vazbu na testovací scénáře kapitoly 8.
7.4 Provoz při zhoršeném výkonu
Článek navazuje na klasifikaci nepříznivých situací uvedenou v 6.4.2. Stanovuje, že systém musí být schopen pokračovat v provozu i při určitých situacích se sníženou funkčností alespoň po jistou omezenou dobu, přičemž musí být současně generována výzva k převzetí řízení. Pokud k tomu dojde, nemusí systém nutně přejít do stavu minimálního rizika, ale měl by se o to alespoň pokusit.
7.5 Reakce systému na nereagujícího uživatele
Článek specifikuje požadavek na funkci, kdy uživatel připravený převzít řízení nereaguje na výzvu, musí systém zahájit manévr minimálního rizika a bezpečně zastavit vozidlo. Současně musí být aktivováno vnější varování, například světelná signalizace, aby byli ostatní účastníci provozu na situaci upozorněni.
Tato část vytváří přímou vazbu na funkční požadavky uvedené v 6.3.14.1 Manévr minimálního rizika a na zkušební postupy a scénáře kapitoly 8.
8 Zkušební postupy
Kapitola 8 stanovuje reprezentativní zkušební postupy a scénáře pro ověření shody systému s provozními požadavky kapitoly 6 a minimálními požadavky na chování systému dle kapitoly 7.
8.1 Obecně
Článek vymezuje společné podmínky provádění zkoušek. Stanovuje, že testy mají být prováděny při splnění návrhových provozních podmínek (ODD), pokud není cílem testovat jejich opuštění. Scénáře reprezentují typické i mezní situace dálničního provozu a jejich cílem je ověřit splnění konkrétních funkčních a provozních požadavků.
8.2 Reakce na nereagujícího uživatele
Článek ověřuje požadavky článku 6.4.3 Reakce na nepříznivé situace a 7.5 Reakce systému na nereagujícího uživatele. V části 8.2.1 – Zkušební podmínky je definována výchozí situace, kdy je systém v normálním stavu podle 6.2.4 Normální stav a je generována výzva k převzetí řízení podle 6.3.4 Generování výzvy k převzetí řízení. Část 8.2.2 – Kritéria úspěšného testu stanovuje, že pokud uživatel nereaguje, musí systém zahájit manévr minimálního rizika podle 6.3.14.1, bezpečně zastavit vozidlo a aktivovat vnější varování podle 6.3.12 Generování vnějších varování.
8.3 Přímá deaktivace řízením volantu
Článek ověřuje přechodové podmínky definované v 6.1.4 Přímé podmínky deaktivace. V části 8.3.1 – Zkušební podmínky je popsána situace, kdy uživatel zasáhne do řízení otáčením volantu během normálního provozu. Část 8.3.2 – Kritéria úspěšného testu stanovuje, že systém musí přejít z normálního stavu (6.2.4 Normální stav) do pohotovostního nebo vypnutého stavu podle stavového diagramu (Obrázek 3) a přestat vykonávat dynamický jízdní úkol.
8.4 Pokračování provozu po zásahu brzdou
Článek definuje ověření správné reakce systému na vstup uživatele aktivací brzdy. V části 8.4.1 – Zkušební podmínky je definován scénář, kdy uživatel krátkodobě zasáhne do podélného řízení brzdou. Část 8.4.2 – Kritéria úspěšného testu vyžaduje, aby systém detekoval vstup podle 6.3.7 Detekce vstupů uživatele a reagoval přechodem do odpovídajícího stavu bez destabilizace trajektorie.
8.5 Prudké brzdění vozidla vpředu
Článek navazuje na požadavky 7.3.1. V části 8.5.1 – Zkušební podmínky je popsána situace, kdy vozidlo jedoucí vpředu zpomaluje až do hodnoty 0,6 g. Část 8.5.2 – Kritéria úspěšného testu stanovuje, že systém musí bezpečně reagovat bez kolize a zachovat kontrolu nad vozidlem.
8.6 Agresivní zařazení vozidla z vedlejšího pruhu
Článek popisuje ověření požadavků definovaných v 7.3.3 Předcházení kolizím. V části 8.6.1 – Zkušební podmínky je definována situace náhlé změny jízdního pruhu jiného vozidla při hodnotě TTC větší než 2,5 s. Část 8.6.2 – Kritéria úspěšného testu vyžaduje, aby systém adekvátně upravil podélné řízení a zabránil kolizi.
8.7 Překážka v jízdním pruhu
Článek definuje ověření reakce systému na statickou překážku odpovídající referenční velikosti uvedené v 7.3.3 Předcházení kolizím. V části 8.7.1 – Zkušební podmínky je popsána konfigurace testu, zatímco část 8.7.2 – Kritéria úspěšného testu stanovuje, že systém musí překážku detekovat podle 6.3.2 a adekvátně reagovat bez kolize.
8.8 Přiblížení se hranici návrhových provozních podmínek
Článek definuje způsob ověření funkce generování výzvy k převzetí řízení při opuštění ODD. V části 8.8.1 – Zkušební podmínky je definována situace blížícího se opuštění návrhových provozních podmínek. Část 8.8.2 – Kritéria úspěšného testu vyžaduje generování RTI podle 6.3.4 a další postup podle 6.4.3.
8.9 Omezení aktivace mimo návrhové provozní podmínky
Článek stanoví způsob ověření, že systém nelze aktivovat mimo ODD, tedy mimo oblast provozu definouvanou zde jako “dálnice”. V části 8.9.1 – Zkušební podmínky je popsán pokus o aktivaci mimo definované podmínky. Část 8.9.2 – Kritéria úspěšného testu stanovuje, že systém musí odmítnout aktivaci a zůstat ve vypnutém nebo pohotovostním stavu.
Bibliografie
Bibliografie obsahuje soubor 5 norem a dokumentů vztahujících se k systémům automatizovaného řízení, návrhovým provozním podmínkám, scénářům a manévrům do minimálního rizika. Uvedeny jsou zejména další části souboru norem ISO 23792 a ISO 23782, norma ISO 23793-1 týkající se manévru do minimálního rizika a dokumenty řady ISO 3450x vztahující se k popisu scénářů a atributů návrhových provozních podmínek.
Dokument neobsahuje žádné přílohy.