

ISO/TS 21219-22 - Inteligentní dopravní systémy – Dopravní a cestovní informace předávané prostřednictvím expertní skupiny pro protokoly v dopravě 2. generace (TPEG 2) – Část 22: Odkazování na polohu metodou OpenLR
Aplikační oblast: Dopravní a cestovní informace
Rok vydání normy a počet stran: Vydána 2017, 59 stran
Rok zpracování extraktu: 2020
Skupina témat: TPEG2
Téma normy: popis polohy
Charakteristika tématu: TPEG2, OpenLR odkazování na polohu
Popis metody
koncept TPEG zpráv; popis částí zprávy
Pravidla pro mapy a stavební prvky metody OLR; Pravidla sestavování odkazu na polohu
UML definice struktury OLR i jejích součástí
Výpočet souřadnic a směru
definice struktury kontejneru aplikace; definice elementů aplikace; definice binární struktury zprávy; xml schéma zprávy
číselníky frází; číselníky výčtových typů
Úvod
Technická specifikace ISO 21219 stanovuje formát a protokol TPEG určený pro poskytování informací o dopravě koncovým uživatelům. TPEG je určen pro média s vysokou přenosovou kapacitou, umožňuje informace členit strukturovaně se zvyšující se mírou detailů a komplexně popisovat polohu.
Jednotlivé oblasti dopravních událostí jsou v TPEG popsány odděleně, pomocí platformě nezávislého modelu (UML) a dvou odvozených platformě závislých modelů (binární a XML). Části specifikace stanovují pravidla tvorby modelu jeho převodu do platformě závislé podoby.
Více informací o kontextu TPEG je obsaženo v úvodu extraktu k části 1 normy TPEG (21219-1).
Technická specifikace ISO 21219 se zabývá druhou generací protokolu TPEG, označovaným zkratkou TPEG2. Rozlišení TPEG/TPEG1/TPEG2 se většinou uvádí pouze v úvodní části norem/specifikací, zatímco ostatní kapitoly již mezi TPEG a TPEG2 nerozlišují – to je implicitní dle kontextu.
Tento extrakt (dále jen “popisovaný dokument”) popisuje část 22 normy TPEG „Odkazování na polohu metodou OpenLR (OLR)”, která specifikuje použití metody Open LR ve zprávách TPEG.
Užití
Popisovaný dokument stanovuje datovou strukturu pro odkazování na polohu metodou Open LR a pravidla pro tvorbu obsahu těchto struktur. Je nezbytný pro analytiky poskytovatele i příjemce dopravních informací, kteří mají na starost návrh datového modelu systému a návrh pravidel se kterými systém pracuje. Použije se při návrhu systému.
1. Předmět normy
Popisovaný dokument stanoví datový formát pro odkazování na polohu metodou OpenLR, její obecné požadavky a stanoví strukturu zpráv TPEG pro odkazování na polohu touto metodou.
OpenLR bylo vytvořeno pro mapově nezávislý popis polohy dopravních informací přenášených mezi různými systémy. Popisovanými místy mohou být silnice, seznam propojených silnic, body zájmu, oblasti atp.
K přenosu informace o poloze stanoví metoda OpenLR pravidla pro vygenerování odkazu na polohu, který je nezávislý na mapě, tzn., že aktuální odkazy na polohu jsou generovány dynamicky bez požadování užití předdefinovaných odkazů na polohu (sdílených oběma stranami).
2. Souvisící normy
Popisovaný dokument uvádí 6 normativních odkazů na normu TPEG2 ISO 21219 části 1-5,7. Klíčovou je zejména norma na kontejner pro odkazování na polohu (21219-7, TPEG2-LRC). Pro sestavení zpráv z kontejnerů, odvození z modelu UML, vysílání zpráv a jejich signalizaci jsou použity další části normy TPEG (1-5).
3. Termíny a definice
Tato kapitola definuje 16 termínů. Jedná se o definici termínů použitých metodou OpenLR, mezi významné a v textu dále použité termíny patří:
poloha (location) – popis polohy objektu na zemském povrchu v digitální mapě
odkaz na polohu (location reference) – kód polohy, vytvořený podle zvláštního souboru pravidel, sloužící k odkazování na polohu
Další termíny a zkratky z oboru ITS jsou obsaženy ve slovníku ITS terminology.
4. Symboly a zkratky
Tato kapitola stanovuje 32 zkratek použitých metodou OpenLR a obecně TPEG, z nichž klíčové jsou:
FOW dopravní využití cesty (form of way)
FRC funkční třída pozemní komunikace (functional road class)
LRP referenční bod na komunikaci (Location Reference Point)
Další termíny a zkratky z oboru ITS jsou obsaženy ve slovníku ITS terminology (www. ITSterminology.org).
5 Podmínky a omezení aplikace
Tato kapitola (rozsah 0,5 strany) vymezuje:
Verzi odkazování na polohu. Verze je klíčová z pohledu dekodéru, jednotlivé verze se totiž mohou od sebe lišit strukturou, obsahem atp.
Rozšiřitelnost a zpětnou kompatibilitu, jako požadavek na přeskočení neznámých částí zprávy dekodérem a specifikaci v budoucnu rozšiřitelných částí struktur TPEG zprávy.
6 Struktura OLR
Tato kapitola (rozsah 25 stran) obsahuje popis funkce metody OpenLR.
6.1 Podporované typy poloh
V podkapitole (rozsah 8 stran, pro každý typ článek a ilustrační obrázek) jsou stanoveny metodou podporované typy poloh:
liniové lokace (Linear location) s ofsety vymezujícími začátek a konec, či bez nich
bodové lokace
souřadnice (Geo-Coordinate)
bod podél linie (PointAlongLine)
bod zájmu s přístupem z linie (PoiWithAccessPoint)
plošné lokace
kruh (Circle)
obdélník (Rectangle)
oblast ležící v souřadnicové síti (Grid)
oblast ohraničená mnohostěnem (Polygon)
oblast ohraničená uzavřeným sledem úseků silnice (ClosedLinear)
Na obrázku 1 je uveden příklad liniové lokace ohraničené ofsety.
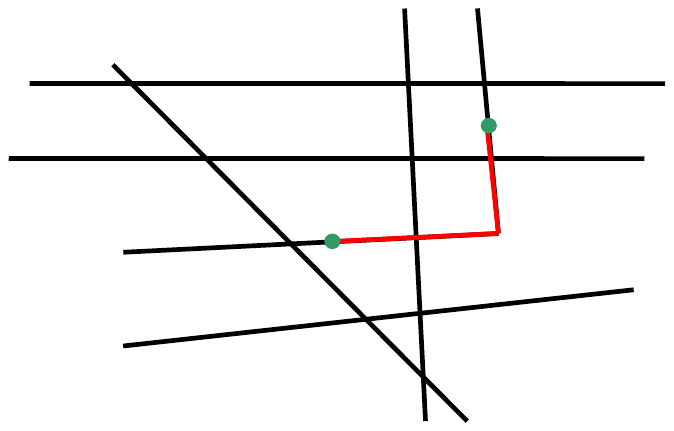
Obrázek 1 – Liniová lokace ohraničená ofsety (obrázek 2 normy)
6.2 Požadavky
V části “Požadavky” (rozsah 3 strany) stanoveny požadavky Metody OLR. Ta ke své funkci potřebuje digitální mapu s určitými minimálními vlastnostmi. Různé typy lokací (poloh) vytvářejí různé požadavky na Metodu OLR.
Mapy musí používat souřadnicový systém (WGS84), vzdálenosti uvádět v metrech (místo stupňů), obsahovat „přesnou“ geometrii silnic a linie, popisovat atributy FRC a FOW. Pro správnou práci metody OpenLR musí být hodnoty původní digitální mapy přizpůsobeny tak, aby odpovídaly klasifikaci FRC a FOW definované metodou OLR.
Jednotlivé typy poloh musí splňovat určité podmínky, aby mohly být metodou správně použity. Například podmínky pro liniové lokace stanoví, že:
dvě po sobě jdoucí linie musí být propojené,
liniová lokace je reprezentována sadou po sobě jdoucích úseků.
Pro další typy poloh jsou v této kapitole stanoveny podmínky použití.
6.3 Specifikace logického formátu
V této podkapitole (rozsah 11 stran) specifikuje odkaz na polohu jako popis určité části digitální mapy nebo posloupnosti geografických poloh. OpenLR používá pro tento popis model "referenčních bodů" (LRP). Každý LRP je kombinací stavebních bloků. Složení LRP závisí na typu polohy. Stavební bloky jsou definovány v ustanoveních této podkapitoly a poskytují logický pohled na údaje potřebné k jednoznačnému popisu umístění. Tato logická interpretace může vyústit v různé fyzické formáty.
V podkapitole jsou podrobně stanoveny jednotlivé stavební bloky (popisem a kódem), viz tabulka 1.
Tabulka 1 – Logické stavební bloky LRP (zdroj: autor extraktu)
| Stavební Blok | poznámka |
|---|---|
| Coordinate pair | Souřadnice ve WGS84 (lat, lon) |
| Functional Road Class | Kód funkční třídy PK (FRC 0- FRC 7), FRC 1 = silnice 1. třídy |
| Form of way | Kód typu komunikace (dálnice až stezka pro pěší) |
| Bearing | (Severní azimut) Směr komunikace vycházející z LRP |
| Distance to next LR-point | Vzdálenost (podél komunikace) mezi dvěma následujícími LRP |
| Lowest FRC to next LR-point | Nejnižší FRC mezi dvěma následujícími LRP |
| Radius | Poloměr v metrech |
| Number of columns / rows | Maximální rozměry (řádky, sloupce) souřadnicové mřížky |
| Offsets (positive, negative) | Vzdálenosti v metrech o počátku a konce úseku vymezeném LRP |
| Against driving direction | Pokud je úsek „projížděn“ / trasován proti směru jízdy |
| Side road bearing left/right | Směr postranní (pravé, levé komunikace), viz bearing |
Dále jsou stanoveny doplňkové atributy LRP, viz tabulka 2.
Tabulka 2 – Doplňkové stavební bloky (zdroj: autor extraktu)
| Stavební Blok | poznámka |
|---|---|
| Side of road | Vztah mezi POI a popisovanou linií (silnicí) |
| Orientation | Vztah mezi POI a směrem popisované linie (silnicí) |
| Fuzzy area | Rozostření hranice definované oblasti |
| Location description | Textový popis polohy |
| Shape | Geometrický tvar, daný posloupností souřadnic |
6.3.4 Referenční body
V tomto článku jsou popsány referenční body (LRP) a způsob jejich propojování do odkazu na polohu. Odkaz na polohu je posloupností LRP; ty mohou ležet na pozemní komunikaci (PK) (a budou mít k tomu přináležící atributy) či mimo ni.
Posloupnost LRP musí dodržovat základy topologie.
Dále jsou v této části přesně stanoveny stavební bloky pro všechny podporované typy poloh, mj. první, mezilehlý a poslední LRP, kruh, obdélník, mřížku. Specifickou stavbu (skládající se z více LRP) mají potom body podél komunikace a POI s přístupem z komunikace, polygon a uzavřená linie. Vztah mezi referenčními body a jejich atributy je na obrázku 2.
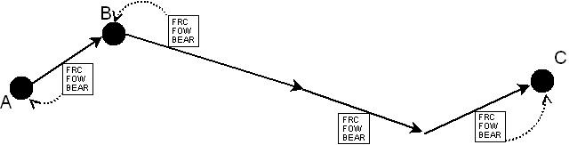
Obrázek 2 – Vztah mezi referenčními body LRC a jejich atributy (obrázek 17 normy)
6.4 Pravidla formátu
Pravidla formátu (rozsah 3 strany) popisují další pravidla pro odkazy na polohu, které doplňují obecné pravidlo "nejkratší cesty" mezi body na trase. Tato pravidla se použijí pro zjednodušení procesu kódování a dekódování a pro zvýšení přesnosti výsledků. Je stanoveno a podrobně i s příklady popsáno 6 pravidel (viz tabulka 3).
Tabulka 3 – Pravidla algoritmu Open LR (Tabulka 8 normy)
| # | Popis | hodnota |
|---|---|---|
| 1 | Vzdálenost mezi po sobě jdoucími LRP | Max 15 000 metrů |
| 2 | Délka komunikace | Celé číslo [m] |
| 3 | Počet LRP | Alespoň 2 |
| 4 | Pravé uzly (křížení) | LRP umístit přednostně na kříženích |
| 5 | ofsety | Odkazují na první a poslední LRP |
| 6 | Plochy by měly být jednoduchými geometrickými útvary |
6.5 Fyzická reprezentace souřadnic
V této poslední části kapitoly 6 (rozsah 1 strana) je stanovena fyzická reprezentace tzv. absolutních a relativních souřadnic, kde absolutní souřadnice jsou popsány 24 bitovým celým číslem. Je zde popsána transformace z decimálního tvaru souřadnice DDD. MMMMM do celého čísla a zpět.
Relativní souřadnice se používají k uspoření datového prostoru a jsou vyjádřeny rozdílem ve stupních (x105) mezi dvěma po sobě jdoucími body, zároveň je stanovena maximální hodnota rozdílu vycházející z aktuální geografické polohy bodů.
7 Komponenty zprávy OLR
Tato kapitola (rozsah 8 stran, obrázky a tabulky) obsahuje UML model aplikace OLR (viz obrázek 3) a dále popisuje jednotlivé komponenty (struktury) zprávy OLR.
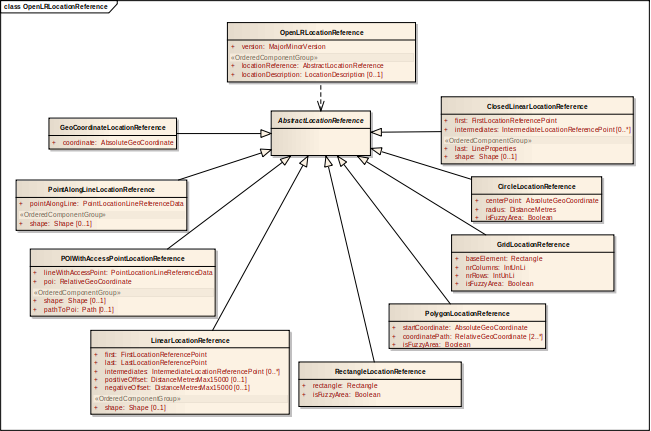
Obrázek 3 – UML model tříd aplikace OLR (obrázek 20 normy)
Kapitola obsahuje definici 16 datových struktur používaných k popisu polohy v metodě Open LR, každé v samostatné podkapitole. Tyto datové struktury jsou definovány prostřednictvím UML schématu a tabulkou položek ze kterých jsou složeny, se stanoveným jménem, datovým typem, multiplicitou a popisem. Položky struktur mohou být buď také struktury, či to jsou již konkrétní datové typy stanovené následující kapitolou.
Složitější datové struktury jako například Autoreference, GeoCoordinateLocationReference, PointAlongLineLocationReference, POIWithAccessPointLocationReference, CircleLocationReference, PolygonLocationReference a další jsou navíc kromě popisu a tabulky reprezentovány i UML schématem.
Následuje ukázka PolygonLocationReference, tedy odkazu na polohu ohraničenou mnohoúhelníkem.
8 Datové typy OLR
Tato kapitola (rozsah 2,5 strany) obsahuje definice 9 datových struktur (typů). Například struktury AbsoluteGeoCoordinate (viz tabulka 4), RelativeGeoCoordinate, {First, Intermediate, Last}LocationReferencePoint, Bearing a další.
Tabulka 4 – typ AbsoluteGeoCoordinate (Tabulka 26 normy)
| Název | Typ | Multiplicita | popis |
|---|---|---|---|
| longitude | IntSi24 | 1 | 24-bitová reprezentace zeměpisné délky v rozlišení na mikrostupně |
| latitude | IntSi24 | 1 | 24-bitová reprezentace zeměpisné šířky v rozlišení na mikrostupně |
| altitude | IntSiLoMB | 0..1 | Výška polohy v metrech nad mořem |
9 Tabulky OLR
Tato kapitola (rozsah 1,5 strany) obsahuje definice výčtových typů aplikace OLR (v 4 tabulkách). Tabulka 5 jmenovitě uvádí jednotlivé tabulky a doplňuje je popisem a příkladem obsahu.
Tabulka 5 – Seznam použitých tabulek OLR (zdroj: autor extraktu)
| Tabulka TFP | Popis | Obsah |
|---|---|---|
| olr001:FunctionalRoadClass | Výčet funkčních typů PK (8) | Př. 0: FRC0 nejvyšší třída PK |
| olr002:FormOfWay | Výčet dopravního využití cesty (11) | Př. 4: kruhový objezd |
| olr003:Orientation | Výčet směrů (4) | Př. 3: v obou směrech |
| olr004:SideOfRoad | Výčet poloh na silnici (4) | Př. 1: po levé straně silnice |
V tabulce 6 jsou uvedeny hodnoty výčtového typu FormOfWay, který se v algoritmu OpenLR používá pro nalezení správného úseku, přes který má probíhat routování.
Tabulka 6 – Příklad části definice výčtového typu olr002:FormOfWay (tabulka 36 normy)
| Kód | Fráze |
|---|---|
| 0 | undefined |
| 1 | motorway |
| 2 | multiple carriageway |
| 3 | single carriageway |
| 4 | roundabout |
| 5 | traffic square |
| 6 | sliproad |
| 7 | other |
| 8 | bike path |
| 9 | footpath |
| 10 | pedestrian zone |
Příloha A (normativní) – TPEG-bin reprezentace OLR
Tato příloha (rozsah 10 stran) stanovuje binární reprezentaci aplikace OpenLR (OLR) TPEG pro použití v DAB. Pro popis binární reprezentace je použit pseudokód, kde pro každé klíčové slovo zapsané struktury je znám jeho binární tvar.
Příloha obsahuje samostatně uvedené binární reprezentace rámce TPEG, zprávy OLR a jejích součástí, prvků určených pro budoucí rozšíření a datových typů. Dále obsahuje identifikátory komponent zprávy a vysvětlení použití obecných atributů TPEG. Příklad pseudokódu binární specifikace prvku GeoCoordinateLocationReference je uveden ve výpisu 1.
<GeoCoordinateLocationReference(1)<AbstractLocationReference(1)>>:=
    <IntUnTi>(1),                         : Id této komponenty
    <IntUnLoMB>(lengthComp),              : Počet bajtů v komponentě, kromě indikátorů id a lengthComp
    <IntUnLoMB>(lengthAttr),              : Počet bajtů v atributech
    <AbsoluteGeoCoordinate>(coordinate);  : souřadnice
Výpis 1 – Příklad pseudokódu binární specifikace elementu GeoCoordinateLocationReference (nečíslovaná část)
Příloha B (normativní) – TPEG-ML reprezentace OLR
Tato příloha (rozsah 11 stran) obsahuje nejprve samostatně uvedené XML schéma rámce TPEG, zprávy OLR a jejích součástí, prvků určených pro budoucí rozšíření a datových typů a tabulek OLR (definovaných jako xs:complexType). Následně uvádí výše zmíněné samostatně uvedené XML schémata v jednom funkčním XML schématu. Příklad je ve výpisu 2.
<xs:complexType name="LinearLocationReference">
<xs:sequence>
<xs:element name="first" type="FirstLocationReferencePoint"/>
<xs:element name="last" type="LastLocationReferencePoint"/>
<xs:element name="intermediates" type="IntermediateLocationReferencePoint" minOccurs="0" maxOccurs="unbounded"/>
<xs:element name="positiveOffset" type="DistanceMetresMax15000" minOccurs="0"/>
<xs:element name="negativeOffset" type="DistanceMetresMax15000" minOccurs="0"/>
<xs:element name="shape" type="Shape" minOccurs="0"/>
</xs:sequence>
</xs:complexType>
Výpis 2 – Výstřižek schématu XSD stanovujícího strukturu prvku LinearLocationReference (článek B.1.3 normy)
Literatura
Tato kapitola uvádí dva (nečíslované) odkazy na v textu použité koncepty, odkaz na XML schéma a OpenLR.