

ISO 17572-1 - Inteligentní dopravní systémy (ITS) – Odkazování na polohu pro geografické databáze – Část 1: Obecné požadavky a konceptuální model
Extrakt neaktualizovánpodle poslední verze normy
Aplikační oblast: Prostorová data a databázové ITS technologie
Rok vydání normy a počet stran: Vydána 2008, 41 stran
Rok zpracování extraktu: 2008
Skupina témat: geografická data
Téma normy: mapová navigační data
Charakteristika tématu: referenční architektura a rámcový koncept struktura zpráv přenosový protokol
popis formátu aktualizace palubních mapových databází definice protokolů pro aktualizaci dat ve vozidlových systémech
popis strategie aktualizace
v navigačních a lokačních systémech, poskytování dopravních služeb, dopravním zpravodajství a systémech řízení dopravy
definuje datové struktury a protokoly používané v ITS aplikacích pro doručování a aktualizaci mapově orientovaných dat
popis: datových požadavků požadavků na protokol komunikačních požadavků procesu výměny aktualizačních dat datových struktur
Úvod
Tato norma je součástí norem zaměřených na oblast navigačních a lokačních systémů a souvisejících aplikací. Její uplatnění nalezneme zejména v oblasti navigačních a lokačních systémů, poskytování dopravních služeb, dopravním zpravodajství a systémech řízení dopravy.
Užití
Tato norma je důležitá pro pochopení současných metod v oblasti lokalizačních prostředků při navigování. Jedná se zejména o metody podporující dynamickou formu navigace, tedy o poskytování dopravních zpráv v reálném čase. Z tohoto pohledu je norma vhodná pro tvůrce či provozovatele dopravních informačních center, správce významných dopravních objektů (tunelové stavby, dálniční stavby apod.). Norma umožňuje reprezentovat stejné geografické jevy v různých geografických databázích odlišných distributorů, v různých aplikacích a na odlišných SW/HW platformách.
Pro orgány státní správy tato norma představuje přehled současných technologií v oblasti poskytování aktuálních dopravních informací včetně výkladu základních pojmů vyjadřovacích prvků modelovacího jazyka UML.
1. Předmět normy
Norma je členěna do tří částí: všeobecné požadavky a konceptuální model, předem kódované odkazy na polohu a dynamické odkazy na polohu.
Tato první část normy specifikuje všeobecné metody pro odkazování na polohu. Jedná se zejména o stanovení požadavků na metody odkazování na polohu a příslušného konceptuálního datového modelu. Výrazně větší prostor je pak věnován v přílohové části popisu jednotlivých metod pro odkazování na polohu.
Odkazem na polohu (LR) rozumíme jedinečnou identifikaci geografického objektu. V digitálním světě je takový objekt reprezentován jako geoprvek (feature) v příslušném geografickém souboru dat. Příkladem běžně známé LR je poštovní adresa domu. Z důvodu vyšší efektivity přenosu jsou LR kódovány. Zvláště významné je to při přenosu informací o různých objektech mezi různými systémy.
To, co jednotlivý uživatel navigačního resp. informačního systému nevidí, jsou metody stanovení polohy a jejich propojení s databázovými systémy, a to je předmětem této normy. Konceptuální model metody odkazování na polohu je na obrázku 1.
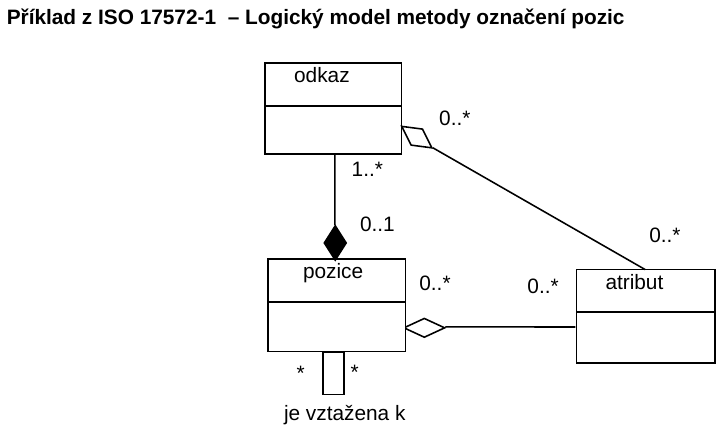
Obrázek 1 – Konceptuální (logický) model metody odkazování na polohu (příklad z ISO 17572-1)
2. Souvisící normy
Norma vychází a je plně slučitelná s normou EN ISO 14825:2004 Geografické datové soubory (GDF 4.0). Čtenářům je též doporučeno seznámit se s normami ISO/TC204 WG11.
3. Termíny a definice
Norma uvádí 50 termínů a definicí a pro účely tohoto extraktu jsou doplněny další:
3.1.4 atribut (atribute) charakteristika geoprvku, jež je nezávislá na jiných geoprvcích
3.1.26 LRM metoda odkazování na polohu (location referencing method) metoda odkazování na polohu za účelem snadné výměny informací o polohách mezi různými systémy
3.1.32 bod (point) bezrozměrný prvek, který specifikuje geometrickou polohu; je určen dvojicí či trojicí souřadnic
CRA Centrální registrační administrátor, úřad spravující registry národních registračních administrátorů (NRA/I a NRA/T) a registr výrobců. Je jím Nizozemský normalizační institut.
geoprvek (feature) databázová reprezentace objektu reálného světa
TPEG protokol přenosu dat používaný u vysokorychlostních přenosových kanálů
RDS-TMC RDS rádiový datový systém – digitální informační kanál na vlnách FM; TMC kanál pro přenos dopravních informací
UML nástroj pro popis a návrh informačních systémů. V této normě je UML použito jako nástroj k vyjádření strukturálních vztahů a specifických vazeb s využitím grafických prvků. Úplná definice UML je obsažena v normě ISO 19501.
VICS vozidlový informační a komunikační systém. Byl vytvořen pro účely digitálních mapových databází jako základ pro poskytovatele mapových děl k začlenění odlišných mapových identifikátorů do jejich vlastních digitálních map. Digitální mapový základ na nulté úrovni tvoří uzly a linie, které pokrývají celou uliční síť.
Další termíny a zkratky z oboru ITS jsou obsaženy ve slovníku ITS terminology.
4. Symboly a zkratky
Norma uvádí 19 zkratek.
Další termíny a zkratky z oboru ITS jsou obsaženy ve slovníku ITS terminology (www. ITSterminology.org).
5 Cíle a požadavky na metodu odkazování na polohu
ITS aplikace mají odlišné cíle týkající se požadavků na odkazy na polohu, které z jejich přirozené povahy nemohou být zcela splněny. Teoreticky nejlepší metoda odkazování na polohu by vyžadovala aby každý systém měl v daném čase stejně přesný mapový podklad a všechny odkazy by byly identifikovatelné bez dalšího dodatečného úsilí. Okolnosti specifické pro každý polohový referenční systém mohou dát odlišné váhy následujícím cílům. První cíl proto zavádí, že vynaložené úsilí je v každém případě nákladová položka, jež má být minimalizována.
O-1 LRM metoda by měla být tak jednoduchá, aby se dala v daném čase realizovat.
Odkazování na polohu zahrnuje přinejmenším dva systémy jež vzájemně komunikují. Komunikace rovněž vyvolává náklady, a tedy by tyto náklady měly být minimalizovány.
O-2 LRM by neměla neopodstatněně navyšovat objem přenášených dat.
Dalším cílem je přesné odkazování jak na straně vysílacího tak přijímacího systému. Ve většině případů bude záviset právě na přijímači, jak dekóduje odkaz na polohu nejlépe jak umí. Aby se tak stalo musí být ve vysílacím systému implementováno zasílání odkazu na polohu takové přesnosti jaká je možná.
O-3 LRM by měla poskytovat odkaz na polohu v nejlepší možné přesnosti.
5.2 Požadavky na metodu odkazování na polohu
Kromě uvedených cílů i některé další minimální požadavky by měly LRM splňovat.
Jednou z nejdůležitějších datových charakteristik ITS aplikací je prostorová přesnost. Prostorová přesnost je aspektem kvality dat a je popsána v normě GDF. Požadavky na prostorovou přesnost dat pro ITS se liší v závislosti na aplikaci. Tím není myšlena pouze kategorizace aplikací ale jak aplikace operativně pracuje. Některé aplikace, jmenovitě vozidlové systémy pro pokročilou bezpečnost vyžadují velmi přesná data. Dokonce i v rámci jedné aplikace se mohou lišit požadavky na různé úrovně přesnosti dat.
Jeden základní požadavek napříč všemi metodami však je, Bez ohledu na užitou metodu tato nesmí vnášet dodatečnou chybu v prostorové lokalizaci mimo té, která je již v datech zahrnuta. Nicméně odkaz na polohu u informací týkajících se oblasti, například informace o počasí nebo kontaminaci životního prostředí určitá prostorová chyba je povolena z důvodu nepřesné(„fuzzy“) povahy takovéto informace. Klíčový požadavek pro takovéto odkazy je, že mají být vytvořeny s takovou přesností aby se uživatel mohl této oblasti vyhnout či zvolil jiné vhodné řešení
6 Konceptuální datový model pro metody odkazování na polohu
Konceptuální model poskytuje obecně rámec pro popis a definici LRM Konceptuální model má obecnou platnost, čímž není vázán na LRM definovanou v normě. Z tohoto důvodu jsou zde pro ilustraci uvedeny další LRM, viz příloha B
6.3 Popis konceptuálního modelu
Odkaz na polohu je návěstí, které je přiřazeno poloze. Poloha je jednoduchý, nebo složený geografický object, který je spojen s databází objektů pomocí lokačních definic, které specifikují co je míněno konkrétní polohou. Poloha může slučovat rozdílné atributy, které umožňují pro potřeby identifikace metod zpracovat a posoudit informace o poloze. Relační vztahy spojují rozdílné polohy aby umožnily jejich sofistikované využití zejména z pohledu jejich topologické či hierarchické struktury.
6.4 Kategorie poloh
Polohy mohou být rozděleny následovně: bodová poloha, liniová poloha, plošná poloha. Tyto kategorie poloh reprezentují objekty reálného světa, které mohou být popsány následovně:
mezi dvěma polohami jako úsek PK (Liniová či lineární poloha);
skládající se ze dvou či více liniových poloh (Lineární poloha);
vybrané úseky PK definované oblasti (Implicitní plošná poloha);
v rámci hranic definovaných oblastí (Explicitní plošná poloha).
Bodové polohy mohou být popsány jako jednotlivě se vyskytující. Bodové polohy zahrnují například zájmové body, služby veřejné vybavenosti, komerční objekty a další. Liniové polohy jsou liniové objekty ohraničené dvěma bodovými polohami. Lineární polohy jsou dvě nebo vice po sobě následujících liniových poloh ohraničené třemi nebo vice po sobě jdoucími bodovými polohami, které definují spojený lineární úsek v síti pozemních komunikací. Implicitní plošná poloha je vice než jedna lineární poloha určité oblasti spojených do jednoho svazku. Explicitní plošné polohy jsou dvourozměrné geoprvky jako vládní administrativní oblasti či poštovní okrsky nebo jen definované vnější obrysy ploch na daném místě na mapě.
6.5 Konceptuální model silniční sítě
Jedním z důvodů pro odkazování na polohu je vazba na částí sítě PK. Z tohoto důvodu je zde na obrázku 6.2 znázorněn konceptuální model včetně upřesnění některých termínů a jejich vazeb To je nutné zejména z důvodu složitého popisu sítě PK a křižovatek v normě GDF jež nesplňuje požadavky na konceptuální model pro odkazování na polohu.
Obecně se síť PK skládá z PK. PK jsou reprezentovány jménem jako celkem a skládají se z množiny úseků PK. Úseku PK může být přiděleno číslo. Úsek PK se skládá z uzlů a hran, je ohraničen křižovatkami a může obsahovat mezilehlé křižovatky (kde se nemění název komunikace) Křižovatka je spojnicí křižujících se PK. Nejjednodušší varianta křižovatky se skládá z jednoho uzlu. V případě, že křižovatku tvoří dva a více uzlů s jednou či více hranami, je takováto křižovatka považována za složenou.
Příloha A (informativní) Přehled používaných metod pro odkazování na polohu
Příloha uvádí lokalizace pomocí adres, dopravních uzlů, rastrové sítě, dynamická lokalizace metodou TPEG (Transport Protocol Expert Group) či kombinace uvedených metod.
Příloha B (informativní) Příklad metod pro odkazování na polohu v praxi
Příloha uvádí metody RDS-TMC a VICS. Metoda RDS-TMC využívá prostředky digitálně kódované dopravní informace, které jsou dostupné uživateli prostřednictvím jeho rádiového přijímače. Metoda využívá protokol ALERT-C (EN ISO 14819‑1).
Příklad z ISO 17572-1 – RDS-TMC polohový referenční systém
Protokol Alert-C pro odkazování na polohu je v tabulce 1.
Tabulka 1 – Alert-C protokol pro odkazování na polohu (obr. B.1 popisovaného dokumentu)
| číslo polohy | typ | PK/ křižovatkačíslo | první název | druhý název | odkaz na oblast | odkaz na lineární polohu | negativní ofset | pozitivní ofset |
|---|---|---|---|---|---|---|---|---|
| 4457 | Aqua. | A12 | Gouwe Aquaduct | 2009 | 949 | 4456 | 4458 | |
| 4458 | Exit | A12 | Gouda | N207 | 30089 | 949 | 4457 | 4470 |
| 4470 | Park. | A12 | Parkeerplaats de Andel | 30089 | 949 | 4458 | 4460 | |
| 4460 | Exit | A12 | Reeuwijk | 2009 | 949 | 4470 | 4461 |
Metoda VICS (Vehicle Information and Communication System )
Jedná se o japonskou alternativu k evropské metodě RDS-TMC. Formát lokační informace (LI) skládající se z hlavičky a vlastní lokační zprávy je v části 2 normy. Všechny nebo jakákoliv část LI mohou být volitelně vynechány, pokud je možné se odkázat mezi databázemi na polohu pomocí jednoznačně definovaných pravidel fyzického formátu. Rozšíření datové struktury může být stanoveno pomocí uživatelsky definovaného rámce uvnitř LSI (Local Section Information). Každá hlavička specifikuje informační obsah následujícího úseku - typ, definici a jednotky. Absolutní souřadnice, relativní souřadnice, souřadnicová síť a jejich kombinace mohou být zvoleny volitelně v informační části Souřadnice úseku (Coordinates Section). Identifikátor uzlu (Node_ID), identifikátor spojení (Link_ID), název PK, číslo PK, označení křižovatky aj., stejně tak jejich kombinace a informace o ofsetu, mohou být volitelně uvedeny v informační části deskriptoru úseku PK.
Příloha C (informativní) Popis UML modelovacích vyjadřovacích prvků
Z důvodu jednotné interpretace UML vyjadřovacích prvků jsou zde definovány použité prvky UML diagramů (třída, asociace, kompozice aj.).
Příloha D (informativní) Srovnání užitých definic termínů s terminologií užívanou v technické komisi TC 211
Jedná se o srovnání významového obsahu definic termínů užívaných v této části normy a normách technické komise TC 211 (přesnost, souřadnice, atribut apod.).
Příloha E (informativní) Fyzický formát popisující všeobecnou část
Odkazování na polohu specifikované v této normě může být využito pro různé ITS aplikace. V této příloze jsou popsány fyzické formáty, binární formáty, datové typy, schéma definice XML pro odkazování na polohu metodou TPEG a další.
Příklad odkazu na polohu ve formátu XSD je ve výpisu 1.
<?xml version="1.0" encoding="UTF-8"?>
<xs:schema xmlns:xs="http://www.w3.org/2001/XMLSchema" xmlns="TPEG" targetNamespace="TPEG"
elementFormDefault="qualified">
<xs:include schemaLocation="tpegTYP.xsd"/>
<xs:include schemaLocation="tpegDLR.xsd"/>
<xs:include schemaLocation="tpegTLR.xsd"/>
<xs:include schemaLocation="tpegKLR.xsd"/>
<xs:include schemaLocation="tpegLOC.xsd"/>
<xs:element name="LocationReferenceContainer" type="LocationReferenceContainer"/>
<xs:complexType name="LocationReferenceContainer">
<xs:sequence>
<xs:element name="TPEGLocationReference" type="TPEGLocationReference"
minOccurs="0"/>
<xs:element name="DLR1LocationReference" type="DLR1LocationReference" minOccurs="0"/>
<xs:element name="TMCLocationReference" type="TMCLocationReference" minOccurs="0"/>
<xs:element name="KoreanNodeLinkLocationReference"
type="KoreanNodeLinkLocationReference" minOccurs="0"/>
</xs:sequence>
</xs:complexType>
</xs:schema>